News
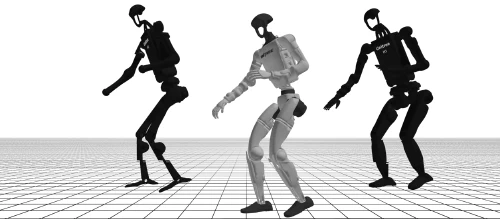
Unitree Robotics is excited to announce the release of the LAFAN1_Retargeting_Dataset, an open-source dataset designed to make humanoid robot movements more natural and fluid. And it's powered by Pinocchio.

UniTree
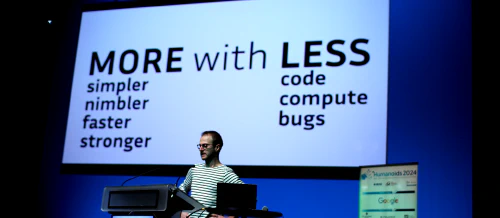
Justin Carpentier Unveils Vision for Differentiable Control Architectures at Humanoids 2024 Keynote.

Maestro
Real-Time MPC Controller Demonstration on Quadruped Robot Using MAESTRO Software Stack at Humanoids 2024.
Maestro
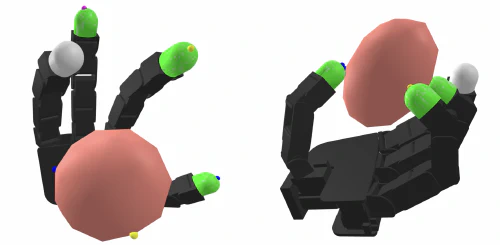
COAL 3.0 (formerly HPP-FCL) Robust and Fast Collision Detection and Contact Surface Computation.
Maestro
Pinocchio 3.3 Brings New Inertia Parametrization, Constraints Parsing and Numpy 2 Compatibility
Maestro
Pinocchio 3.2 Brings Better Examples, COAL Support, and Smarter Visualization.
Maestro
Pinocchio 3.1 - Bug Fixes, Python Testing, and Energy Regressors for Better Robotics Simulation
Maestro
Pinocchio 3.0 Unveils Enhanced Support for Constrained Dynamics, Frictional Contact Solvers, and Automatic Differentiation.
Maestro